
Merkur perFEKT Challenge 2026
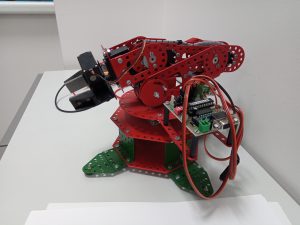
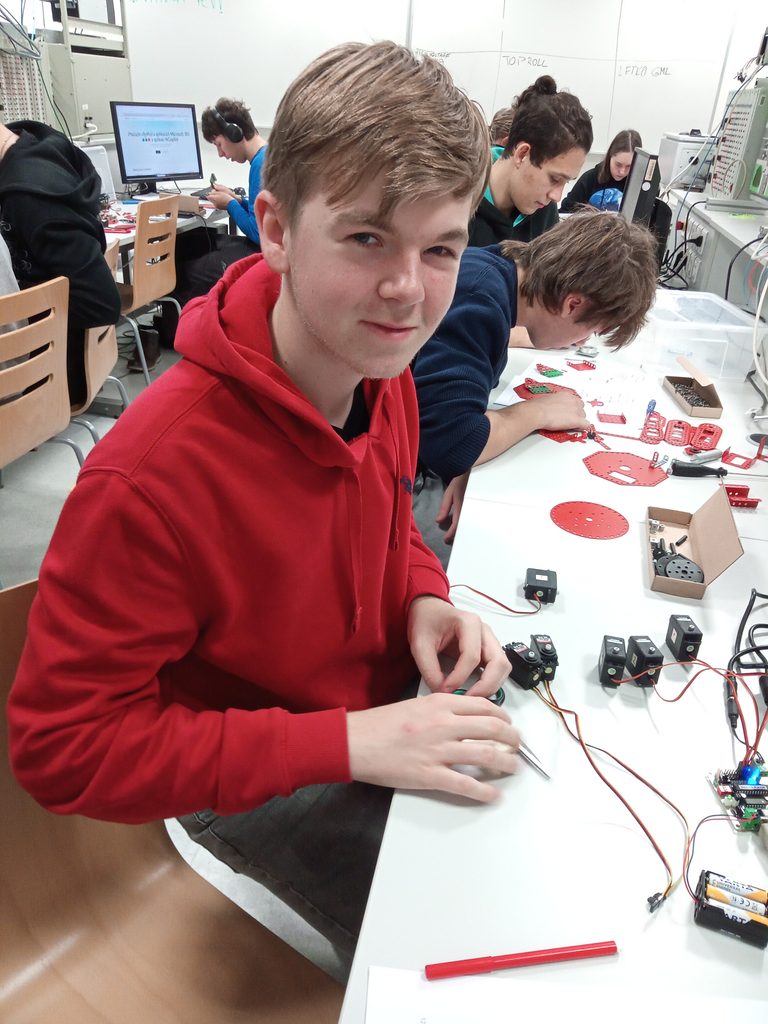
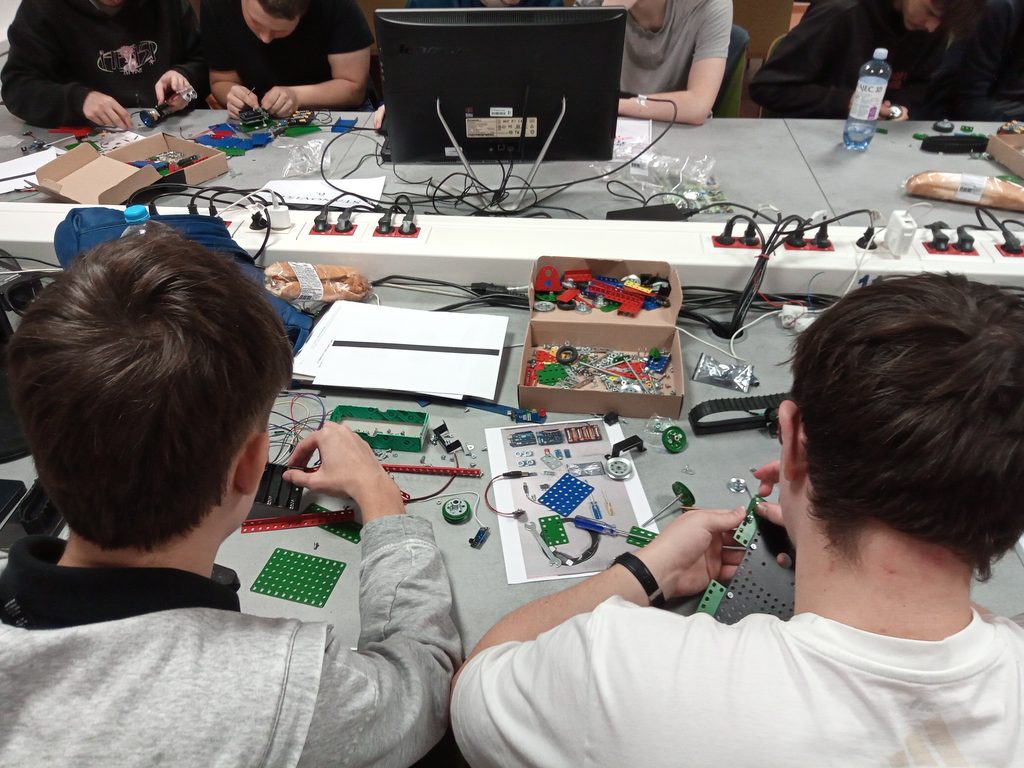
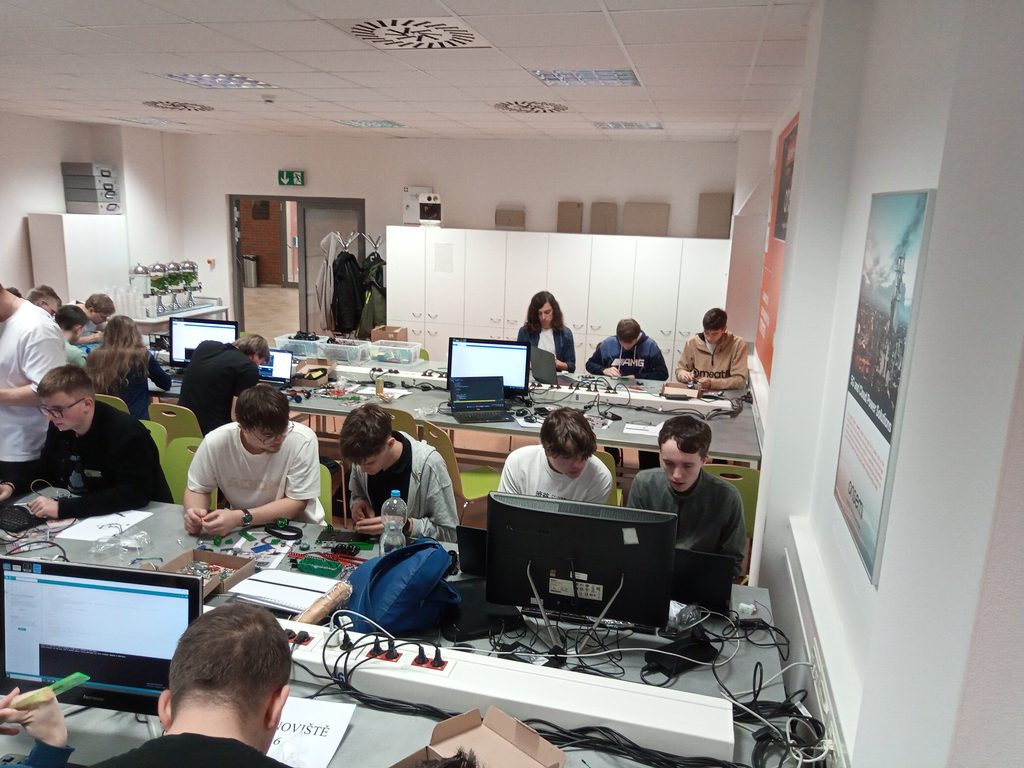
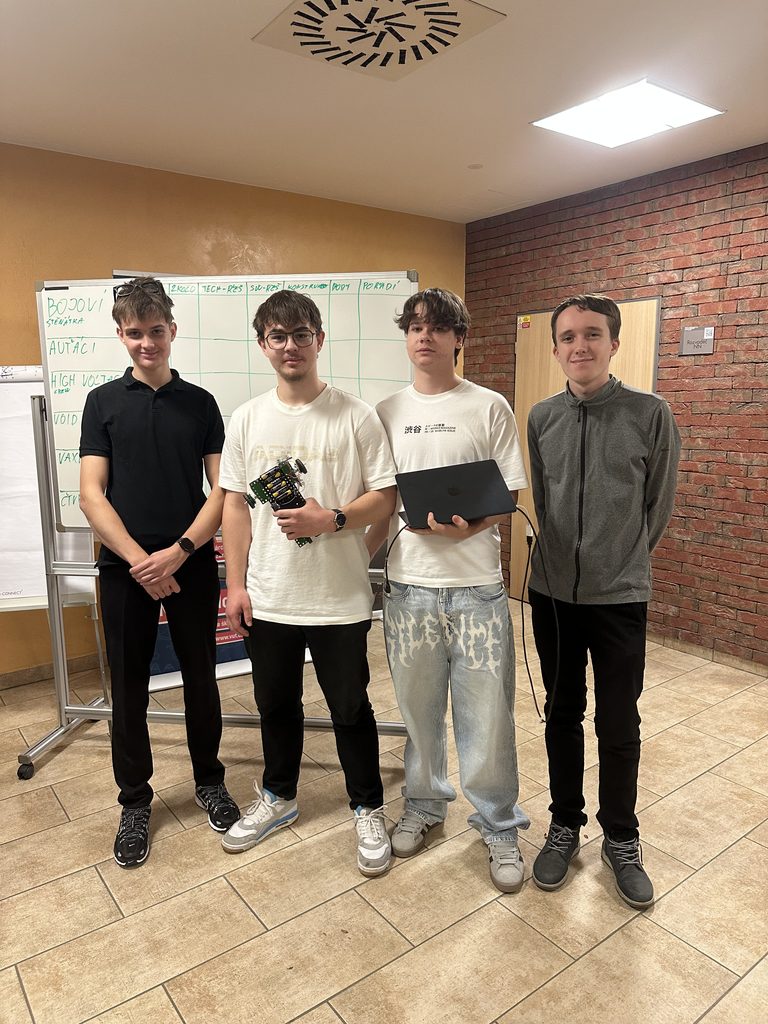
Dne 12. 11. 2026 se konal na VUT v Brně již 13. ročník soutěže Merkur perFEKT Challenge, kterého se zúčastnilo 51 týmů z různých technických škol naší republiky, celkem přes 200 studentů a pedagogů. Naši školu reprezentovaly týmy oboru Elektrotechnika – Informační technologie složené ze studentů tříd ELT4C, ELT3A a ELT3B, „HOAX„, „Smyčkové proudy“ a „VOID4LOOP„. Tým Smyčkové proudy ve složení Adam Janulík, Oliver Grůza, Štěpán Hlavatý a Jakub Martuška v kategorii „Kresba obrázku pomocí robotické ruky“ zvítězil a postupuje do Superfinále. Všichni soutěžící si přivezli diplomy, které jim zaručují přijetí na vybrané obory VUT bez přijímacích zkoušek.
Oficiální stránka soutěže:
https://www.fekt.vut.cz/merkur/uvod
Reportáž psaná vítězným týmem…
Merkur PerFEKT Challenge (2026/2027)
Tým – Smyčkové proudy
Kresba obrázku pomocí robotické ruky
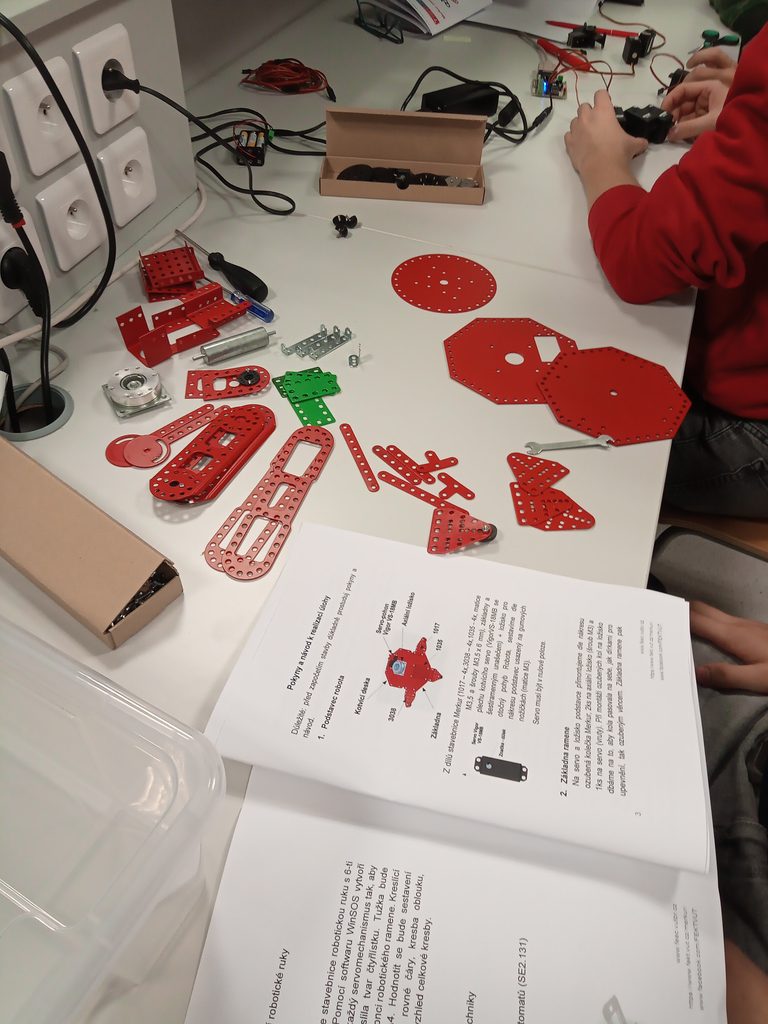
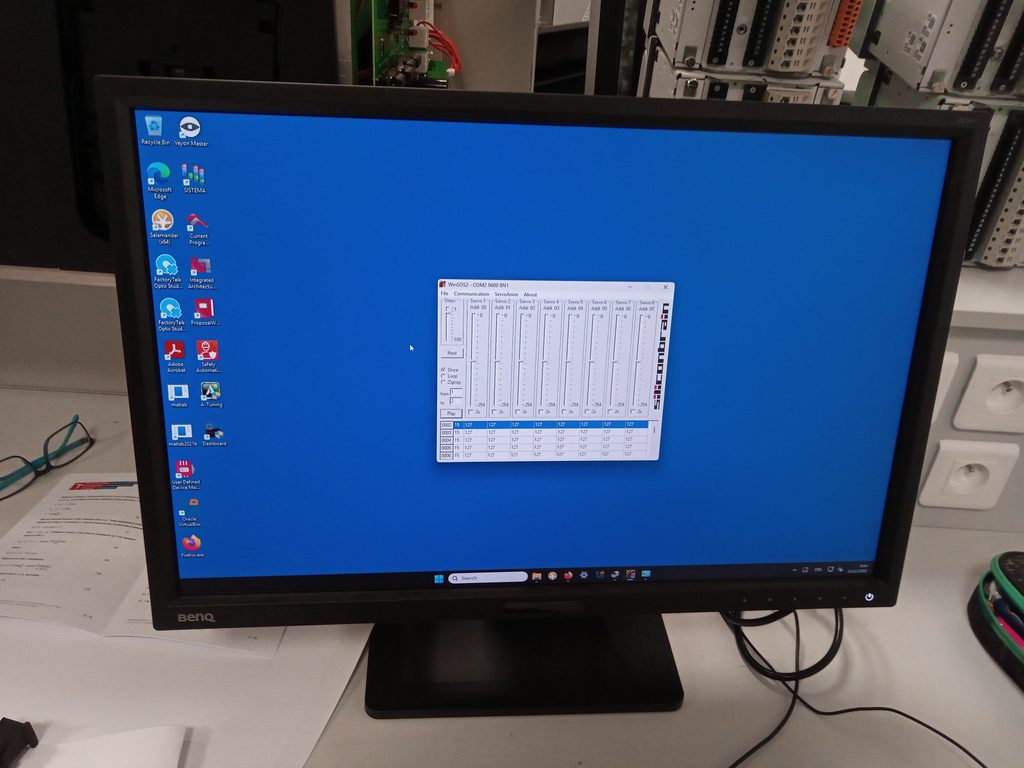
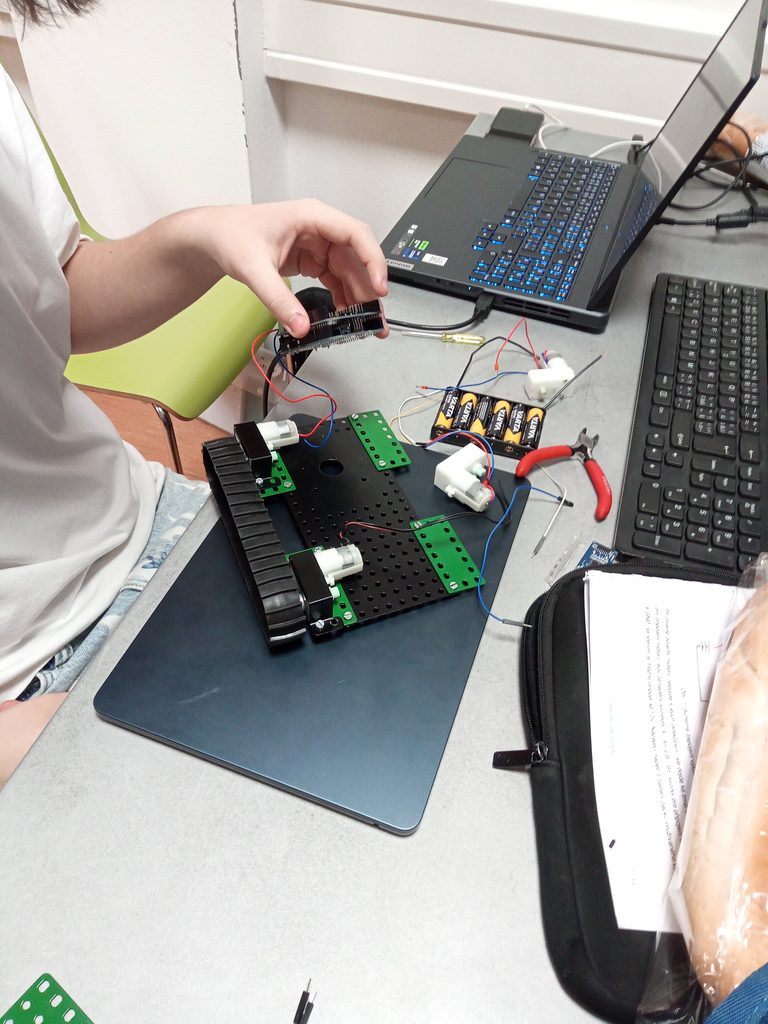
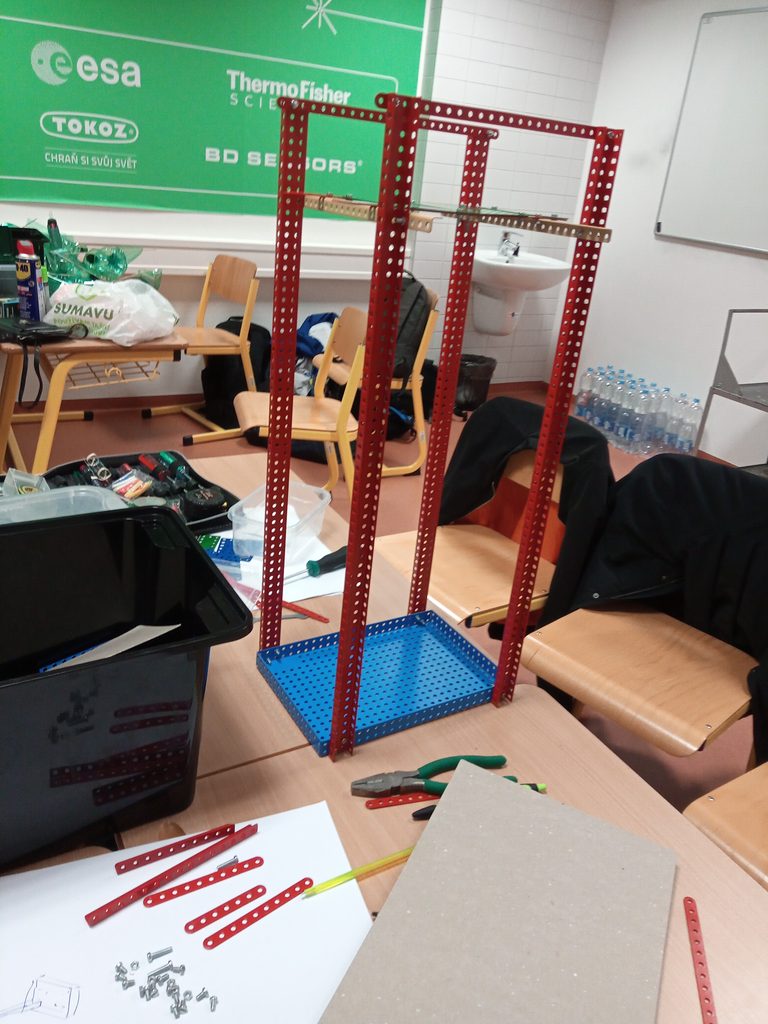
Na začátku jsme se rozdělili na 2 členy co začali stavět základnu ruky a dva co se snažili zprovoznit servo motory, zapojené k ovládací desce. Otevřeli jsme aplikaci
WinSOS a zkoušeli ovládat první servo motor na prvním pinu, ale nic to nedělalo, tak jsme zkoušeli různé COM porty, které se dají nastavit ve WinSOS, ale pořád
nic. Bylo to všechno kvůli tomu, že dva servo motory, co jsme dostali byly vadné, tak jsme je vyměnili a od té doby šly ovládat všechny přes jakýkoliv pin na desce.
Přišli jsme připravení s vlastním notebookem a programem na výpočty inverzní kinematiky, do kterého bychom zadali různé parametry robotické ruky, jako délka
ramene, loktu a zápěstí, délka fixy, výška základny… no, a nakonec cílový bod, kterého chceme, aby se ruka dotkla na papíře. Tento program jsme ale nevyužili
nakonec, protože jsme zjistili že serva jsou nepřesné a jejich rozsah je omezený a když jsme natáhli slider ve WinSOSu nad hodnotu cca 240 tak se to servo začalo
třepat a zaseklo se. Až jsme zjistili že se nebude dát počítat hodnoty pomocí programu, věnovali jsme se všichni 4 konstrukci robotické ruky, ať ji stihneme co
nejdřív. I tak nám konstrukce zabrala nadpoloviční většinu času. Naši konstrukci jsme vylepšili extra protizávažím vzadu na ramenu, které jsme připevnili
gumičkami, protože servo, které ovládalo hlavní rameno se přehřívalo a mělo problémy zvedat váhu celé ruky nahoru a také jsme si dali záležet na upevnění
fixy, aby nevyklouzávala ven z ruky, když tlačí na papír. Připevnili jsme fixu izolepou, to drželo.
Některé týmy byly rychlejší s konstrukcí a měli více času se věnovat samotnému WinSOSu. Nebyli jsme jediní, co si připravili pomocný program na výpočty,
ostatní měli také podobnou přípravu. Všichni ale narazili na stejný problém jako my, ty serva prostě nejsou ideální.
V poslední hodině a půl našeho a času jsme se všichni plně soustředili na to, abychom zprovoznili WinSOS. Týmy kolem nás byly v tento moment napřed, byly
schopní nakreslit čáru i oblouk, zatímco my jsme měli problém udělat nějakou spolehlivou čáru vůbec. Zkoušeli jsme zadat sekvenci keyframů ve WinSOSu, ale
když jsme dali play, tak se ruka nedostala do bodu, kde jsme ji nastavili a většinou se prostě zadrhla po dvou keyframech a nepokračovala dál.
Někdy v poslední půlhodině jsme vyměnili červenou fixu, kterou nám poskytli na ruku původně za naši vlastní fixu, která mnohem lépe psala. Upevnili jsme ji
v klepetu ruky pomocí gumiček, které si jeden z našich členů sundal z vlasů a držela tam. Možná i tento odlišný způsob upevnění byl i lepší než ta izolepa
natvrdo, protože když fixa zatlačila na papír, ruka méně třela o papír, protože fixa byla jemně odpružená těmi gumičkami.
Měli jsme asi 15 minut, abychom vytvořili nějaký obrázek poté co jsme optimalizovali fixu. Už to šlo mnohem líp. Jelikož jsme měli málo času, nemělo
smysl vymýšlet nic sofistikovaného. Stihli jsme naprogramovat ruku, aby nakreslila dva lístky, které byly tvořené každý dvěmi čárami – obloukem a
přímkou. V hodnocení je totiž napsané že se hodnotí kresba rovné čáry a oblouku, tak jsme zvolili tento obrázek, kde jsme prostě nakreslili několik čar a oblouků za
sebou. Během toho jsme nic nepočítali, prostě jsme jenom ladili ty slidery dokud se nedotkne ruka těch bodů, které chceme. Za 15 minut jsme to stihli akorát.
Celkově byl náš obrázek větší, než co kreslili ostatní týmy, byl asi 12 x 12 cm, ostatní týmy, co jsem viděl, měli obrázky zhruba 8 x 8 cm. Tah naší fixy byl velice
pěkný, protože ta naše fixa byla v podstatě nová, byla to červená whiteboard fixa.
Porota, když obcházela robotické ruky si vždy natočila video toho, jak kreslí a poté vyfotila výsledný obrázek.
Tým, který skončil na druhém místě vykreslil něco, co vypadalo jako souřadnicové osy a v nich dvě asymptoty, takže prostě takový graf hyperboly. Tím
pádem, stejně jako my použili v obrázku dva oblouky a dvě přímé čáry. Co se týče návaznosti čar, tento tým ji měl podle mě o něco lepší než my, ale naše ruka
kreslila rychleji, větší obrázek, ve kterém více vynikla kvalita oblouků.
Celkově lze říct že za těch 6 hodin rozhodlo zakončení ve WinSOSu, protože postavit tu ruku zvládly všechny týmy, ale zkrotit ji s tím WinSOSem bylo těžké a
pro nás by to bylo prakticky nemožné vybalancovat, kdybychom ruce nepřidali toleranci navíc, tím že jsme odpružili a vyměnili tu fixu. Hodinu před koncem to
pro nás vypadalo hodně špatně a v posledních 15 minutách jsme všechno otočili přes ten časový tlak. Kdybychom měli víc času, dokázali bychom nakreslit
nejlepší obrázek s přehledem.
Related Posts

Merkur perFEKT Challenge 2025

Návštěva dětí z mateřské školy Kupkova u nás
